01 · 循环与协议:ReAct、function calling、MCP 与 CodeAct
本篇给出闭环的协议部分:模型如何把 action 表达出来,harness 如何把 observation 喂回去。四种方式(ReAct 文本、function calling、MCP、CodeAct)语义相同,差别在于「动作空间的形状」和「由谁来解析」。经典系统如何使用这些协议,见
02。
1. 不变量:Thought–Action–Observation
Yao et al. 2022 的 ReAct 把「只想」(CoT)和「只做」(Act)叠成一条交错轨迹。形式就是 00 的 \(\hat{\mathcal{A}}=\mathcal{A}\cup\mathcal{L}\):thought 更新 \(c_t\),action 更新环境。
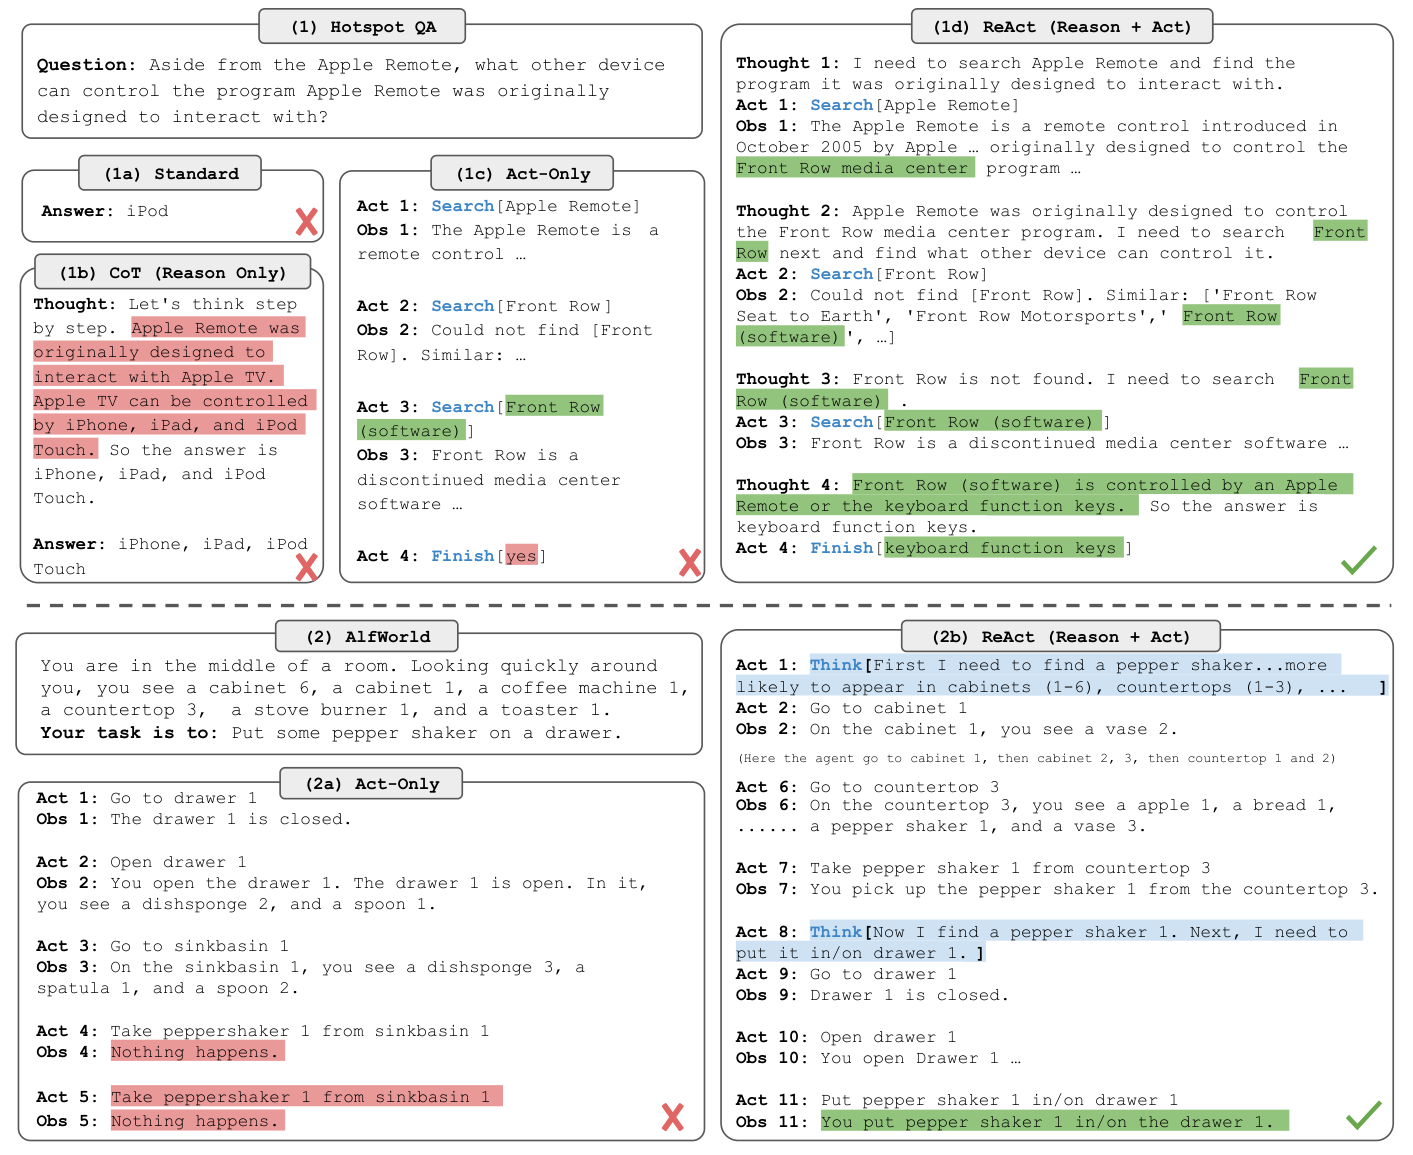
图:同一道多跳题。Standard 直接猜错;CoT 在内部编造 Apple TV;Act-only 会搜但不会在歧义处改写查询;ReAct 用 Thought 决定搜什么、从 Obs 里抽 Front Row,再改写成
Search[Front Row (software)],最后Finish[keyboard function keys]。下半是 ALFWorld:没有 Thought 就会对着空的 sinkbasin 死循环。(Yao et al. 2023, Fig 1;arXiv:2210.03629)
这张图应该当作协议说明书来读,而不是当作「prompt 技巧」来读:
- Thought 是给后续决策用的,不是给用户看的注释。它把「我现在缺哪条事实 / 上一步 Obs 哪句有用 / 计划要不要改」写进 \(c_{t+1}\)。
- Action 必须能被 harness 解析。ReAct 原文用的是
Search[…]/Lookup[…]/Finish[…]这种文本约定——解析器是正则,失败了整步作废。 - Observation 必须写回。没有 Obs,ReAct 就退化成 CoT;有 Obs 但模型看不见(只打日志),闭环是断的。
- 失败也是 Obs。Act-only 在 ALFWorld 里对着空位置反复
take,就是没有 Thought 来消化「这里没有」这条 Obs。
原论文的 action 是领域相关的小集合(Wikipedia 三个动词,ALFWorld 的导航动词)。今天的 coding agent 把 \(\mathcal{A}\) 换成了 bash / 编辑器 / 浏览器,但交错结构没变。DeepSeek Harness 默认 driver 的类名就叫 ReactLoopAgent(agent.ts:L64)。
2. 从文本协议到 function calling
ReAct 原文依靠 few-shot 示例把格式教给模型。这种做法在 2022 年可行,但在工程上有三个脆弱点:
| 脆点 | 后果 |
|---|---|
| 动作是自由文本 | Search[Apple Remote] 和 search Apple Remote 和 markdown 代码块混在一起,解析器要猜 |
| 参数没有类型 | 数字、路径、嵌套对象全靠模型「看起来像」 |
| 一次只能说一个 Action | 想并行搜两个实体,得再走一轮 generate |
2023 年起,模型 API 把 tool 收成一等输出通道,就是 function calling(OpenAI 先做,Anthropic / DeepSeek 等跟进,字段名略有差别,结构同构)。请求侧多一块 schema,响应侧多一块结构化 tool_calls:
{
  "messages": [
    {"role": "user", "content": "这个测试为什么挂了?"}
  ],
  "tools": [
    {
      "type": "function",
      "function": {
        "name": "bash",
        "description": "Run a shell command in the workspace.",
        "parameters": {
          "type": "object",
          "properties": {
            "command": {"type": "string"},
            "timeout_ms": {"type": "integer"}
          },
          "required": ["command"]
        }
      }
    }
  ]
}
模型不再把 bash 写进 assistant 文本,而是返回:
{
  "role": "assistant",
  "content": null,
  "tool_calls": [
    {
      "id": "call_01",
      "type": "function",
      "function": {
        "name": "bash",
        "arguments": "{\"command\":\"pytest tests/test_foo.py -q\"}"
      }
    }
  ]
}
此时 harness 的工作变成完全机械的流程:
校验 name ∈ 已登记集合
按 JSON Schema 解析 arguments          # 失败 → 当 observation 退回,不要崩
policy / 审批
execute
把结果写成 role=tool 的 message,带上 call_id
再 generate
和 ReAct 文本协议对比:thought 还在(现在常走独立的 reasoning 通道,或就写在 content 里),变的是 action 从「需要解析的句子」变成「已经是对象的字段」。闭环本身没变。
arguments 在线上几乎总是 JSON 字符串,不是已经 parse 好的对象——DeepSeek 的 session 事件就原样保存这个字符串(types.ts:L275–L279 的 tool/call.arguments)。parse 失败是 tool 的 observation,不是 harness 的 crash。
3. 一次 step 里的并行 tool call
function calling 允许模型在同一次 assistant message 中调用多条 tool。这里需要先把语义定义清楚,否则并行执行会把轨迹写乱:
step n:
  model 一次返回  [call_1, call_2, call_3]
  harness 可以并行 execute
  但写回 messages 的顺序 = 模型给出的顺序
  全部 result 齐了(或策略决定提前停),才进入 step n+1
两条约束:
- 并行的是执行,不是因果。
call_2不得假设call_1的副作用已经发生。模型如果需要「先 pytest 再根据失败读文件」,它应该在第一步只点bash,等 observation 再点read_file。 - 写回顺序是模型序。 即使
call_3先跑完,log 里也按call_1, call_2, call_3排。否则 prefix 不再稳定,resume / replay / 任何 prefix cache 都会对不齐。
DeepSeek 的调度写在 tool-calls.ts:L1–L11:exclusive call 当 barrier;可并行的走 bounded rolling pool;dispatch 可以 overlap,但 policy、result、result context 保持 model-ordered。某条 tool 可以声明「我结束整个 turn」(concludesTurn),那是协议上的早停,不是乱序。
错误也必须进入同一个顺序:
| 失败种类 | 应该变成什么 | 不该变成什么 |
|---|---|---|
| schema 对不上 / 未知 tool 名 | tool/result 里一条错误 observation |
抛给用户当 500 |
| 命令非 0、文件不存在 | 普通 observation(stderr + exit code) | 静默当成功 |
| sandbox 把写拒绝了 | 带 denial dialect 的 observation(EROFS / EACCES / EPERM) | 和「命令自己失败」混成一种 |
| sandbox runner 自己没起来 | 基础设施错误(SANDBOX_UNAVAILABLE),命令没跑过 |
当成 pytest 挂了 |
| 用户取消 | 已启动的 call 要有 result(哪怕是 aborted),跳过的 call 也要补合成 result | log 里留下没有 result 的 tool/call |
最后一条是 replay 不变量:有 tool/call 就必须有配对的 tool/result。dsh 在 abort 时会给还没 dispatch 的 call 补合成错误结果(tool-calls.ts:8-10)。
4. MCP:tool 登记与调用协议
function calling 解决了「模型如何表达 action」,但没有解决「tool 从哪来」:早期每个产品自己把 schema 塞进请求,IDE、浏览器、数据库各写一套 adapter。
Model Context Protocol (MCP)(Anthropic, 2024)把这件事收成 client–server 协议:
MCP host (harness / IDE)
    │  JSON-RPC
    ├─► MCP server A   tools/list, tools/call     # 例如 git
    ├─► MCP server B   resources / prompts        # 例如内部文档
    └─► MCP server C
和 function calling 的关系:
- MCP 的
tools/list产出的就是一条条 JSON Schema,harness 原样(或略作包装)塞进下一次 generate 的tools字段。 - 模型点名之后,harness 走
tools/call,把 server 返回的 content 写成 observation。 - 模型仍然不会说 MCP。 它只看见普通 tool。协议发生在 harness 和 tool 进程之间。
所以 MCP 不是第五种 loop,而是 tool registry 的一种传输协议。DeepSeek 的 ctx.tools.register() 同时收 first-party defineTool 和「MCP 源来的 raw JSON-Schema ToolDefinition」——登记口是同一个,来源可以是进程外。
5. CodeAct:以代码为动作空间
JSON tool call 的表达力止于「一次调用一条预先登记的函数」。遇到多实体、带分支、要复用中间量的任务时,模型只能把控制流留在自己的多轮对话里——每一步都要付一次 generate。
Wang et al. 2024 的 CodeAct 换了一个动作空间:模型改为输出可执行代码(通常是 Python),环境是解释器。登记过的 API 变成代码里的普通函数;循环、分支、min() 这类语言设施都可以直接使用。
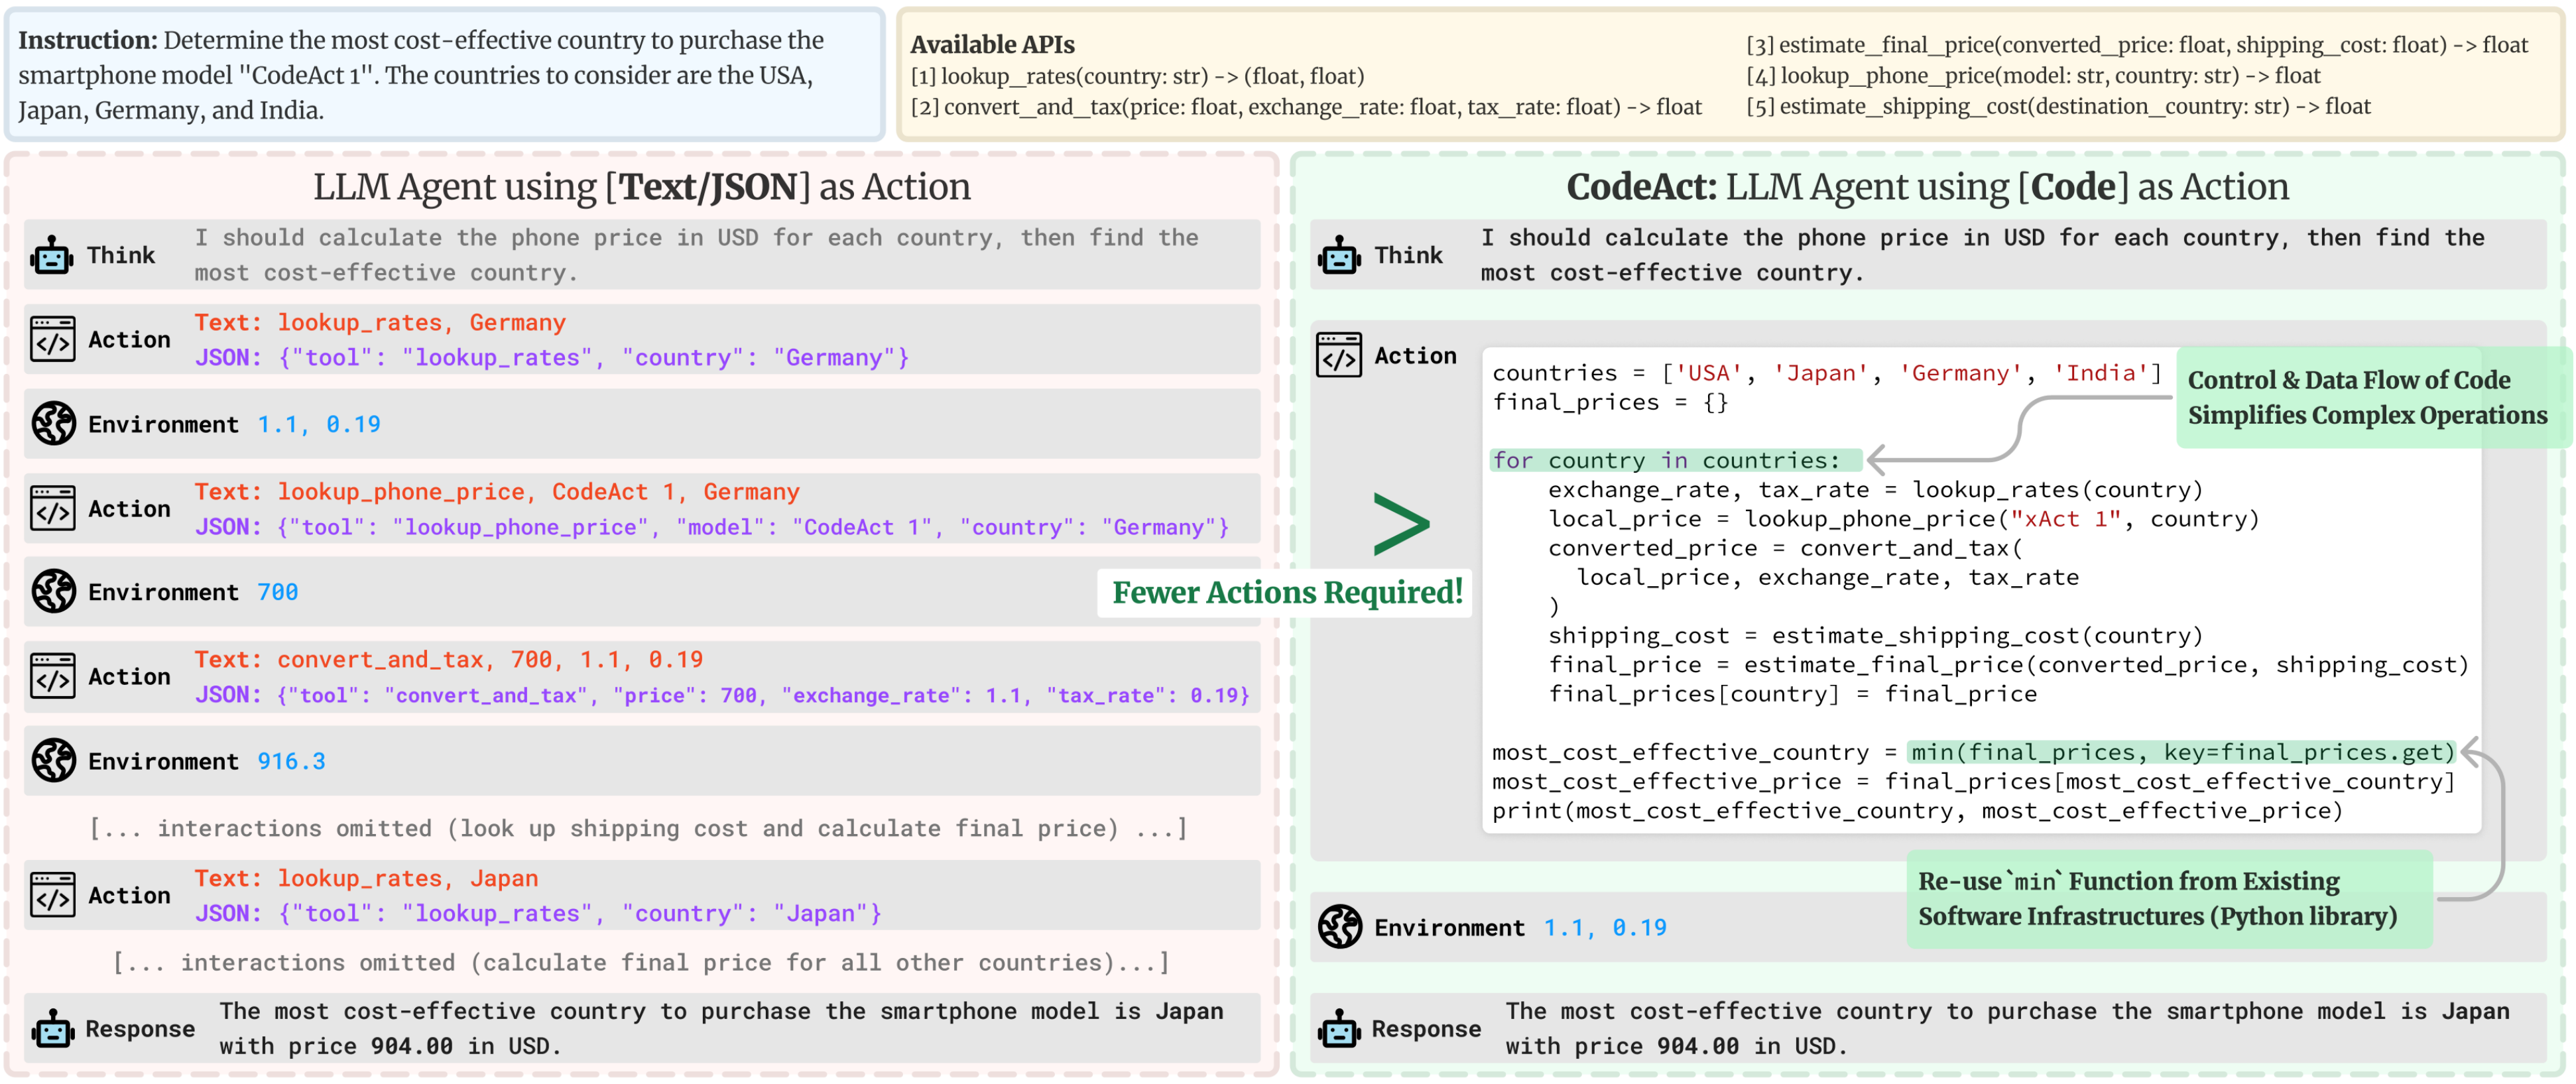
图:左边每个
lookup_rates/convert_and_tax都是一次 Thought–Action–Obs;右边模型写一个for country in countries的脚本,控制流和数据流留在代码里,environment 一次跑完。「Fewer Actions Required」不是修辞,是少付的 generate 次数。(Wang et al. 2024, Fig 2;arXiv:2402.01030)
代价立刻变成 sandbox 的事:JSON tool 的副作用是 enumeration 过的;一段 Python 可以 os.system、可以写任意路径、可以开网络。CodeAct 把轴 1 的表达力换成了轴 2 的隔离预算。 没有解释器级隔离,就不要把代码当动作空间。
DeepSeek Harness 的 Code mode(产品页也叫 PTC)是同一想法的工程版:tools 通过 Code Mode SDK 暴露,模型用一份 TypeScript 程序组合多步,而不是每步回一次 JSON。code-mode.ts 把 native tool 和 run_code 子分发收成同一套 pre-execute / post-execute 序。Minimal mode 则反过来:只留持久 bash 和 str_replace_editor,用来给模型做「最小环境」基准——这是把动作空间收小,和 CodeAct 把动作空间放大,是同一根轴的两端。
6. 四种协议对照
| 动作怎么写 | 谁解析 | 一次 generate 能做多复杂的事 | 对 isolation 的要求 | |
|---|---|---|---|---|
| ReAct 文本 | Action: Search[…] |
harness 正则 / 有限状态 | 一个领域动词 | 低(API 调用) |
| function calling | tool_calls[].function |
模型解码器 + JSON Schema | 一条或并行几条已登记函数 | 取决于函数本身 |
| MCP | 同上(模型侧无差别) | harness ↔ MCP server | 同上;tool 集合运行时可变 | 在 server 进程一侧 |
| CodeAct / Code mode | 一段程序 | 解释器 | 任意控制流 + 复用已有库 | 高(任意代码) |
选型不是谁取代谁:
- 给模型一个计算器、一个搜索,function calling 足够,也最好约束。
- tool 来自许多独立团队、要热插拔,用 MCP 运输,模型侧仍是 function calling。
- 任务是「对 200 个文件做同一类机械变换」或「先算再滤再画图」,CodeAct 能省掉很多轮交互。
- 评测模型本身而不是评测 tool 堆,用 Minimal 那种两工具环境。
不管选哪一种,harness 必须保证 00 里那条不变量:模型看见的每一条 observation,都能从 log 重建。 协议只决定 bytes 长什么样。
下一篇:02 · 经典工作 —— 看经典工作各自推进了「动作怎么表达」和「世界长什么样」中的哪一根轴。